Inicio › UD3 › 3.2 Actuadores3.2 Actuadores3.2 Actionneurs3.2 المشغّلات
3.2 · A actuación: movemento, visualización e comunicación
Que aprenderás: que é un actuador, cales son as tres familias básicas e como se pecha o bucle percibir → decidir → actuar que xa viches na UD1 co axente intelixente.
En detalle
Se o sensor é a entrada, o actuador é a saída. E entre os dous está a parte que decide. Ese é o bucle completo de calquera sistema intelixente:
percibir → decidir → actuar → (o mundo cambia) → percibir de novo
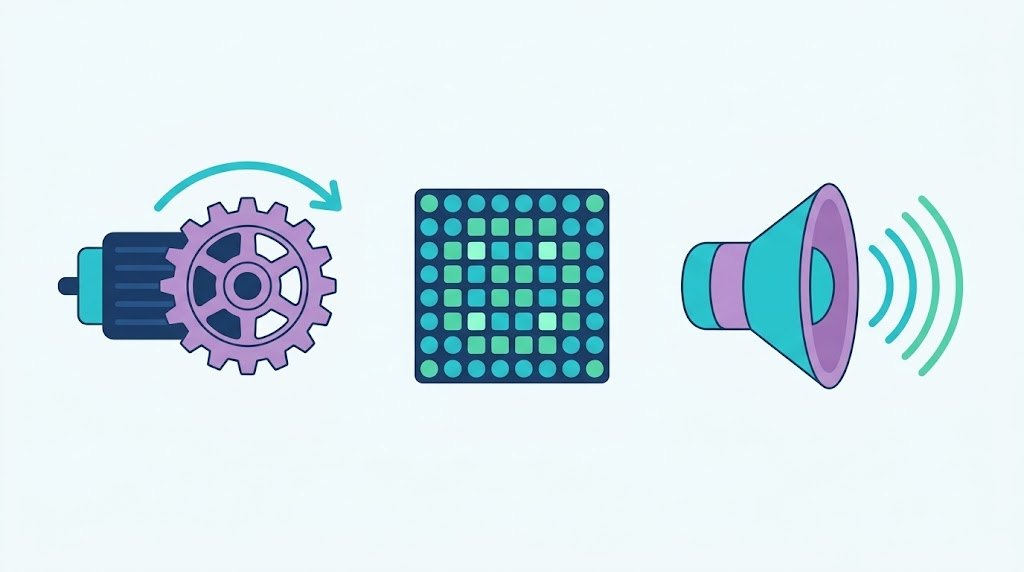
O currículo agrupa os actuadores en tres familias, e vale a pena telas claras porque se confunden:
- Movemento. O sistema cambia algo físico: avanza, xira, levanta, abre. É o que fai un robot, un coche autónomo ou un brazo industrial. Un servomotor móvese a un ángulo concreto e sabe onde está; un motor de corrente continua só xira, e se queres saber canto xirou necesitas un sensor.
- Visualización. O sistema móstrache algo: unha pantalla, uns LED, unha matriz. Non modifica o mundo físico, modifica o que ti sabes.
- Comunicación. O sistema emite: un son, unha mensaxe de radio, un paquete por Bluetooth. É a familia máis fácil de esquecer e a máis usada: cando un micro:bit lle manda un dato a outro, está actuando.
Hai unha trampa clásica que convén desmontar: o altofalante do teu móbil é un actuador, o micrófono é un sensor, e os dous están no mesmo aparello e case no mesmo sitio. O que os distingue non é a forma: é a dirección. Un converte mundo en número; o outro converte número en mundo.
Os actuadores que temos na aula
micro:bit V2: matriz de 5×5 LED (visualización), altofalante integrado (comunicación), radio e Bluetooth (comunicación) e os pines de saída, aos que se lles pode conectar un motor.
Robot Photon: dous motores de rodas (movemento), LED de cor (visualización) e altofalante (comunicación).
Para cada tarefa, completa as tres caixas: que entra (sensor) → que decide (regra) → que sae (actuador, e de que familia é).
Cun micro:bit e o robot Photon na man, e sen conectalos a nada:
- Localiza fisicamente e sinala nun debuxo todos os sensores que atopes en cada un.
- O mesmo con todos os actuadores, indicando a familia.
- Hai algo que non sabes se é sensor ou actuador? Anótao: os LED do micro:bit son o caso interesante, porque fan as dúas cousas (mostran e, ao revés, miden luz).
Actuadores.
3.2 · La actuación: movimiento, visualización y comunicación
Qué aprenderás: qué es un actuador, cuáles son las tres familias básicas y cómo se cierra el bucle percibir → decidir → actuar que ya viste en la UD1 con el agente inteligente.
En detalle
Si el sensor es la entrada, el actuador es la salida. Y entre los dos está la parte que decide. Ese es el bucle completo de cualquier sistema inteligente:
percibir → decidir → actuar → (el mundo cambia) → percibir de nuevo
El currículo agrupa los actuadores en tres familias, y vale la pena tenerlas claras porque se confunden:
- Movimiento. El sistema cambia algo físico: avanza, gira, levanta, abre. Es lo que hace un robot, un coche autónomo o un brazo industrial. Un servomotor se mueve a un ángulo concreto y sabe dónde está; un motor de corriente continua solo gira, y si quieres saber cuánto ha girado necesitas un sensor.
- Visualización. El sistema te muestra algo: una pantalla, unos LED, una matriz. No modifica el mundo físico, modifica lo que tú sabes.
- Comunicación. El sistema emite: un sonido, un mensaje de radio, un paquete por Bluetooth. Es la familia más fácil de olvidar y la más usada: cuando un micro:bit le manda un dato a otro, está actuando.
Hay una trampa clásica que conviene desmontar: el altavoz de tu móvil es un actuador, el micrófono es un sensor, y los dos están en el mismo aparato y casi en el mismo sitio. Lo que los distingue no es la forma: es la dirección. Uno convierte mundo en número; el otro convierte número en mundo.
Los actuadores que tenemos en el aula
micro:bit V2: matriz de 5×5 LED (visualización), altavoz integrado (comunicación), radio y Bluetooth (comunicación) y los pines de salida, a los que se les puede conectar un motor.
Robot Photon: dos motores de ruedas (movimiento), LED de color (visualización) y altavoz (comunicación).
Para cada tarea completa tres cajas: qué entra (sensor) → qué decide (regla) → qué sale (actuador y familia).
- Un robot que no choca contra la pared.
- Una barrera de parking que se abre con la matrícula.
- Un micro:bit que enciende un corazón al agitarlo.
- Un riego automático que solo riega si la tierra está seca.
- Un semáforo que da más tiempo si hay gente esperando.
- Un micro:bit que avisa a otro por radio de que hay mucho ruido.
Con un micro:bit y el robot Photon en la mano, sin conectarlos: localiza y señala en un dibujo todos los sensores, luego todos los actuadores con su familia, y anota lo que no sepas clasificar. Los LED del micro:bit son el caso interesante: hacen las dos cosas.
Actuadores.
3.2 · L'action : mouvement, visualisation et communication
Ce que tu vas apprendre : ce qu'est un actionneur, quelles sont les trois familles de base et comment se referme la boucle percevoir → décider → agir que tu as déjà vue dans l'UD1 avec l'agent intelligent.
En détail
Si le capteur est l'entrée, l'actionneur est la sortie. Et entre les deux se trouve la partie qui décide. C'est la boucle complète de tout système intelligent :
percevoir → décider → agir → (le monde change) → percevoir à nouveau
Le programme regroupe les actionneurs en trois familles, et il vaut la peine de les avoir claires parce qu'on les confond :
- Mouvement. Le système change quelque chose de physique : il avance, tourne, soulève, ouvre. C'est ce que fait un robot, une voiture autonome ou un bras industriel. Un servomoteur se déplace à un angle précis et sait où il est ; un moteur à courant continu ne fait que tourner, et si tu veux savoir de combien il a tourné, il te faut un capteur.
- Visualisation. Le système te montre quelque chose : un écran, des LED, une matrice. Il ne modifie pas le monde physique, il modifie ce que tu sais.
- Communication. Le système émet : un son, un message radio, un paquet par Bluetooth. C'est la famille la plus facile à oublier et la plus utilisée : quand un micro:bit envoie une donnée à un autre, il est en train d'agir.
Il y a un piège classique qu'il convient de démonter : le haut-parleur de ton téléphone est un actionneur, le microphone est un capteur, et tous deux sont dans le même appareil et presque au même endroit. Ce qui les distingue n'est pas la forme : c'est le sens. L'un convertit le monde en nombre ; l'autre convertit le nombre en monde.
Les actionneurs que nous avons en classe
micro:bit V2 : matrice de 5×5 LED (visualisation), haut-parleur intégré (communication), radio et Bluetooth (communication) et les broches de sortie, auxquelles on peut connecter un moteur.
Robot Photon : deux moteurs de roues (mouvement), LED de couleur (visualisation) et haut-parleur (communication).
Pour chaque tâche : ce qui entre (capteur) → ce qui décide (règle) → ce qui sort (actionneur et famille).
- Un robot qui évite le mur.
- Une barrière de parking à lecture de plaque.
- Un micro:bit qui affiche un cœur quand on l'agite.
- Un arrosage qui n'arrose que si la terre est sèche.
- Un feu qui allonge le temps s'il y a des piétons.
- Un micro:bit qui prévient un autre par radio.
Avec un micro:bit et le robot Photon en main : repère et annote tous les capteurs, puis tous les actionneurs avec leur famille. Les LED du micro:bit font les deux.
Actionneurs.
3.2 · الفعل: الحركة والعرض والاتصال
ما ستتعلّمه: ما هو المشغّل، وما العائلات الأساسية الثلاث، وكيف تُغلَق حلقة الإدراك → القرار → الفعل التي رأيتها في الوحدة 1 مع الوكيل الذكي.
بالتفصيل
إذا كان المستشعر هو المدخل، فالمشغّل هو المخرج. وبينهما يقع الجزء الذي يقرّر. تلك هي الحلقة الكاملة لأيّ نظام ذكي:
الإدراك ← القرار ← الفعل ← (يتغيّر العالم) ← إدراك من جديد
يجمع المنهاج المشغّلات في ثلاث عائلات، ويجدر أن تكون واضحة لأنها كثيرًا ما تختلط:
- الحركة. يغيّر النظام شيئًا ماديًا: يتقدّم، يدور، يرفع، يفتح. هذا ما يفعله روبوت أو سيارة ذاتية القيادة أو ذراع صناعية. محرك السيرفو يتحرّك إلى زاوية محدّدة ويعرف أين هو؛ أمّا محرك التيار المستمر فيدور فقط، وإن أردت معرفة مقدار دورانه احتجت إلى مستشعر.
- العرض. يعرض لك النظام شيئًا: شاشة، مصابيح LED، مصفوفة. لا يعدّل العالم المادي، بل يعدّل ما تعرفه أنت.
- الاتصال. يبثّ النظام: صوتًا، أو رسالة راديو، أو حزمة عبر البلوتوث. إنها العائلة الأسهل نسيانًا والأكثر استعمالًا: حين يرسل micro:bit بيانًا إلى آخر فهو يفعل.
هناك مَصيدة شائعة يحسن تفكيكها: مكبّر صوت هاتفك مشغّل، والميكروفون مستشعر، وكلاهما في الجهاز نفسه وفي الموضع نفسه تقريبًا. وما يميّزهما ليس الشكل: بل الاتجاه. أحدهما يحوّل العالم إلى رقم؛ والآخر يحوّل الرقم إلى عالم.
المشغّلات التي لدينا في الصف
micro:bit V2: مصفوفة 5×5 من مصابيح LED (عرض)، مكبّر صوت مدمج (اتصال)، راديو وبلوتوث (اتصال)، وأطراف الخرج التي يمكن وصل محرّك بها.
روبوت Photon: محرّكا عجلات (حركة)، مصابيح LED ملوّنة (عرض)، ومكبّر صوت (اتصال).
لكل مهمّة أكمل ثلاث خانات: ما يدخل (مستشعر) ← ما يقرّر (قاعدة) ← ما يخرج (مشغّل وعائلته).
- روبوت لا يصطدم بالجدار.
- حاجز موقف يفتح بقراءة اللوحة.
- micro:bit يعرض قلبًا عند هزّه.
- ريّ آلي لا يسقي إلا إذا جفّت التربة.
- إشارة مرور تمنح وقتًا أطول عند وجود منتظرين.
- micro:bit ينبّه آخر بالراديو.
مع micro:bit وروبوت Photon في اليد: حدّد على رسم كل المستشعرات ثم كل المشغّلات مع عائلاتها. ومصابيح micro:bit هي الحالة الطريفة: تؤدي الدورين.
المشغّلات.