Inicio › UD3 › 3.1 Sensores3.1 Sensores3.1 Capteurs3.1 المستشعرات
3.1 · A percepción: sensores e obtención dos datos
Que aprenderás: que tipos de sensores usa un sistema de intelixencia artificial e, sobre todo, por que medir non é o mesmo que entender.
En detalle
Un sistema intelixente empeza sempre polo mesmo sitio: ten que enterarse do que pasa fóra. E o único xeito de enterarse é medir. Os sensores básicos que atoparás son poucos e repítense en case todo:
- Luz e cor. Fotodiodos, sensores RGB. Miden canta luz chega.
- Son. Micrófonos. Miden variacións de presión do aire.
- Temperatura e humidade.
- Distancia e proximidade. Ultrasóns (mide o eco), infravermello, láser.
- Contacto e presión. Pulsadores, sensores táctiles, galgas.
- Movemento e orientación. Acelerómetro, xiroscopio, bússola magnética.
- Imaxe. Cámaras: en realidade son millóns de sensores de luz nunha grella.
- Posición. GPS.
Fíxate no caso da cámara, porque é o que máis confunde. Unha cámara non ve. Devolve unha matriz de números: canto vermello, canto verde e canto azul hai en cada un dos seus millóns de puntos, trinta veces por segundo. Aí non hai ningún peón, ningún semáforo e ningunha cara. Todo iso aparece despois, cando un programa interpreta esa matriz. Esa fronteira —entre o número e o significado— é exactamente a fronteira entre sensorización e percepción.
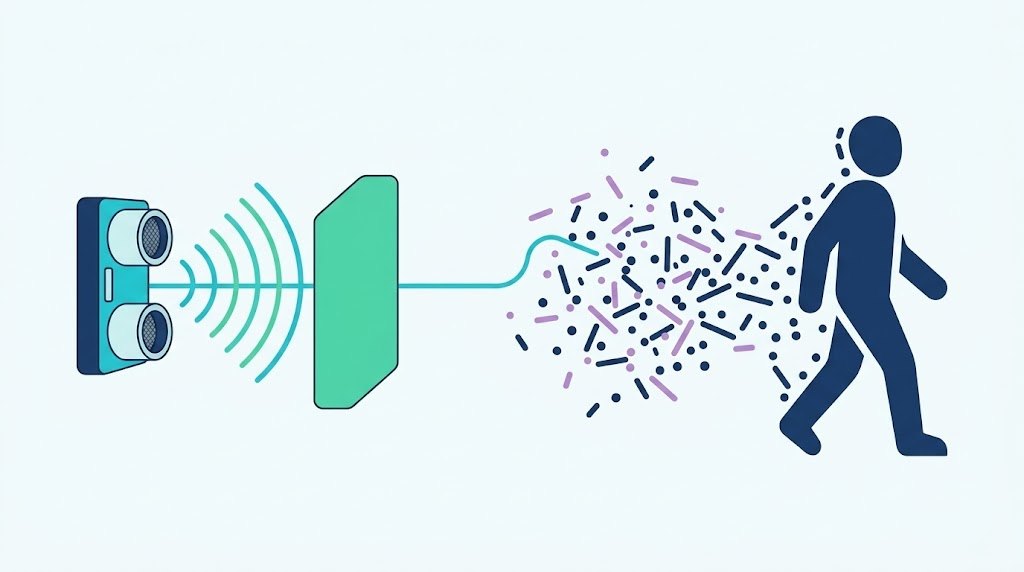
E hai unha consecuencia práctica: se a medida é mala, a percepción é mala. Un sensor de ultrasóns apuntando a unha cortina devolve unha distancia absurda porque a tea absorbe o eco. O sistema non «se equivoca ao pensar»: equivócase ao medir, e despois pensa perfectamente sobre un dato falso.
Os sensores que temos na aula
micro:bit V2: acelerómetro, bússola magnética, micrófono, sensor de luz (aprovéitanse os propios LED), sensor de temperatura, dous botóns e pines táctiles.
Robot Photon: sensores de distancia e de obstáculo, sensores de liña, sensor de luz, sensor de son e sensores táctiles.
Para cada situación, escribe tres cousas: que sensor interveñen, que número devolve en bruto, e que significado lle dá o sistema despois.
Por parellas, e sen ningún aparello. Unha persoa fai de sensor e outra de percepción. Hai unha regra dura: o sensor non pode interpretar.
- A persoa «percepción» ponse de costas ou pecha os ollos.
- A profesora sinala algo que pasa na aula (alguén bate palmas, acéndese unha luz, cae un estoxo, ábrese a porta).
- O «sensor» só pode dicir medidas: «ruído curto e forte», «máis luz», «vibración na mesa». Non vale dicir «bateron palmas».
- A «percepción» ten que dicir que está pasando a partir só desas medidas.
- Cambio de roles. Tres rondas cada un.
Peche: en que ronda a percepción se equivocou? Volve mirar: o erro estaba na medida ou na interpretación? Esa pregunta é a mesma que se fai un enxeñeiro cando un robot falla.
Sensorización e percepción.
3.1 · La percepción: sensores y obtención de los datos
Qué aprenderás: qué tipos de sensores usa un sistema de inteligencia artificial y, sobre todo, por qué medir no es lo mismo que entender.
En detalle
Un sistema inteligente empieza siempre por el mismo sitio: tiene que enterarse de lo que pasa fuera. Y la única forma de enterarse es medir. Los sensores básicos que encontrarás son pocos y se repiten en casi todo:
- Luz y color. Fotodiodos, sensores RGB. Miden cuánta luz llega.
- Sonido. Micrófonos. Miden variaciones de presión del aire.
- Temperatura y humedad.
- Distancia y proximidad. Ultrasonidos (mide el eco), infrarrojo, láser.
- Contacto y presión. Pulsadores, sensores táctiles, galgas.
- Movimiento y orientación. Acelerómetro, giroscopio, brújula magnética.
- Imagen. Cámaras: en realidad son millones de sensores de luz en una rejilla.
- Posición. GPS.
Fíjate en el caso de la cámara, porque es lo que más confunde. Una cámara no ve. Devuelve una matriz de números: cuánto rojo, cuánto verde y cuánto azul hay en cada uno de sus millones de puntos, treinta veces por segundo. Ahí no hay ningún peatón, ningún semáforo y ninguna cara. Todo eso aparece después, cuando un programa interpreta esa matriz. Esa frontera —entre el número y el significado— es exactamente la frontera entre sensorización y percepción.
Y hay una consecuencia práctica: si la medida es mala, la percepción es mala. Un sensor de ultrasonidos apuntando a una cortina devuelve una distancia absurda porque la tela absorbe el eco. El sistema no «se equivoca al pensar»: se equivoca al medir, y luego piensa perfectamente sobre un dato falso.
Los sensores que tenemos en el aula
micro:bit V2: acelerómetro, brújula magnética, micrófono, sensor de luz (se aprovechan los propios LED), sensor de temperatura, dos botones y pines táctiles.
Robot Photon: sensores de distancia y de obstáculo, sensores de línea, sensor de luz, sensor de sonido y sensores táctiles.
Para cada situación escribe tres cosas: qué sensor interviene, qué número devuelve en bruto y qué significado le da el sistema después.
- Un móvil que gira la pantalla al tumbarlo.
- Una puerta automática que se abre al acercarte.
- Un reloj que te dice que has subido escaleras.
- Un altavoz que se activa al oír su nombre.
- Un coche que frena al detectar a un peatón.
- Un robot aspirador que no se cae por las escaleras.
Por parejas y sin ningún aparato. Una persona hace de sensor y otra de percepción. Regla dura: el sensor no puede interpretar.
- La «percepción» se pone de espaldas o cierra los ojos.
- La profesora provoca algo en el aula (palmadas, se enciende una luz, cae un estuche, se abre la puerta).
- El «sensor» solo puede decir medidas: «ruido corto y fuerte», «más luz», «vibración en la mesa». No vale «han dado palmadas».
- La «percepción» dice qué está pasando solo con esas medidas.
- Cambio de roles. Tres rondas cada uno.
Cierre: ¿en qué ronda se equivocó la percepción? ¿El error estaba en la medida o en la interpretación? Esa es la misma pregunta que se hace un ingeniero cuando un robot falla.
Sensorización y percepción.
3.1 · La perception : capteurs et acquisition des données
Ce que tu vas apprendre : quels types de capteurs utilise un système d'intelligence artificielle et, surtout, pourquoi mesurer n'est pas la même chose que comprendre.
En détail
Un système intelligent commence toujours au même endroit : il doit se rendre compte de ce qui se passe dehors. Et la seule façon de s'en rendre compte, c'est de mesurer. Les capteurs de base que tu rencontreras sont peu nombreux et reviennent presque partout :
- Lumière et couleur. Photodiodes, capteurs RVB. Ils mesurent la quantité de lumière qui arrive.
- Son. Microphones. Ils mesurent les variations de pression de l'air.
- Température et humidité.
- Distance et proximité. Ultrasons (mesure de l'écho), infrarouge, laser.
- Contact et pression. Boutons-poussoirs, capteurs tactiles, jauges de contrainte.
- Mouvement et orientation. Accéléromètre, gyroscope, boussole magnétique.
- Image. Caméras : en réalité, des millions de capteurs de lumière disposés en grille.
- Position. GPS.
Regarde le cas de la caméra, car c'est ce qui trompe le plus. Une caméra ne voit pas. Elle renvoie une matrice de nombres : combien de rouge, combien de vert et combien de bleu il y a dans chacun de ses millions de points, trente fois par seconde. Il n'y a là aucun piéton, aucun feu tricolore et aucun visage. Tout cela apparaît ensuite, quand un programme interprète cette matrice. Cette frontière — entre le nombre et le sens — est exactement la frontière entre captation et perception.
Et il y a une conséquence pratique : si la mesure est mauvaise, la perception est mauvaise. Un capteur à ultrasons dirigé vers un rideau renvoie une distance absurde parce que le tissu absorbe l'écho. Le système ne « se trompe pas en pensant » : il se trompe en mesurant, puis il raisonne parfaitement sur une donnée fausse.
Les capteurs que nous avons en classe
micro:bit V2 : accéléromètre, boussole magnétique, microphone, capteur de lumière (on utilise les LED elles-mêmes), capteur de température, deux boutons et broches tactiles.
Robot Photon : capteurs de distance et d'obstacle, capteurs de ligne, capteur de lumière, capteur de son et capteurs tactiles.
Pour chaque situation, écris trois choses : quel capteur intervient, quel nombre il renvoie brut, et quel sens le système lui donne ensuite.
- Un téléphone qui pivote l'écran quand tu le couches.
- Une porte automatique qui s'ouvre quand tu approches.
- Une montre qui te dit que tu as monté des escaliers.
- Une enceinte qui s'active en entendant son nom.
- Une voiture qui freine en détectant un piéton.
- Un robot aspirateur qui ne tombe pas dans l'escalier.
En binôme, et sans aucun appareil. Une personne fait le capteur et l'autre la perception. Il y a une règle stricte : le capteur ne peut pas interpréter.
- La personne « perception » se met de dos ou ferme les yeux.
- La professeure signale quelque chose qui se passe dans la classe (quelqu'un frappe dans ses mains, une lumière s'allume, une trousse tombe, la porte s'ouvre).
- Le « capteur » ne peut dire que des mesures : « bruit court et fort », « plus de lumière », « vibration sur la table ». Il n'a pas le droit de dire « on a frappé dans les mains ».
- La « perception » doit dire ce qui est en train de se passer à partir de ces seules mesures.
- Changement de rôles. Trois tours chacun.
Clôture : à quel tour la perception s'est-elle trompée ? Regarde à nouveau : l'erreur était-elle dans la mesure ou dans l'interprétation ? Cette question est la même que celle que se pose un ingénieur quand un robot échoue.
Captation et perception.
3.1 · الإدراك: المستشعرات والحصول على البيانات
ما ستتعلّمه: ما أنواع المستشعرات التي يستخدمها نظام الذكاء الاصطناعي، وقبل كل شيء، لماذا القياس ليس هو نفسه الفهم.
بالتفصيل
يبدأ النظام الذكي دائمًا من النقطة نفسها: عليه أن يعرف ما يجري في الخارج. والسبيل الوحيد إلى ذلك هو القياس. والمستشعرات الأساسية التي ستصادفها قليلة وتتكرّر في كل شيء تقريبًا:
- الضوء واللون. ثنائيات ضوئية، مستشعرات RGB. تقيس كمّية الضوء الواصلة.
- الصوت. ميكروفونات. تقيس تغيّرات ضغط الهواء.
- الحرارة والرطوبة.
- المسافة والقرب. فوق صوتية (تقيس الصدى)، أشعة تحت حمراء، ليزر.
- التلامس والضغط. أزرار ضغط، مستشعرات لمس، مقاييس انفعال.
- الحركة والاتجاه. مقياس تسارع، جيروسكوب، بوصلة مغناطيسية.
- الصورة. الكاميرات: هي في الحقيقة ملايين مستشعرات الضوء مرتّبة في شبكة.
- الموقع. GPS.
انتبه إلى حالة الكاميرا، لأنها الأكثر إثارة للالتباس. الكاميرا لا ترى. إنها تعيد مصفوفة أرقام: كم من الأحمر وكم من الأخضر وكم من الأزرق في كل نقطة من ملايين نقاطها، ثلاثين مرة في الثانية. ليس هناك أيّ مارّ ولا أيّ إشارة مرور ولا أيّ وجه. كل ذلك يظهر لاحقًا، حين يفسّر برنامجٌ تلك المصفوفة. وهذه الحدود — بين الرقم والمعنى — هي بالضبط الحدود بين الاستشعار والإدراك.
وهناك نتيجة عملية: إن ساء القياس ساء الإدراك. مستشعر فوق صوتي موجّه نحو ستارة يعيد مسافة عبثية لأن القماش يمتصّ الصدى. النظام لا «يخطئ في التفكير»: إنه يخطئ في القياس، ثم يفكّر تفكيرًا سليمًا تمامًا انطلاقًا من بيانات زائفة.
المستشعرات التي لدينا في الصف
micro:bit V2: مقياس تسارع، بوصلة مغناطيسية، ميكروفون، مستشعر ضوء (تُستغلّ فيه مصابيح LED نفسها)، مستشعر حرارة، زرّان وأطراف لمس.
روبوت Photon: مستشعرات مسافة ومستشعرات عوائق، مستشعرات خط، مستشعر ضوء، مستشعر صوت ومستشعرات لمس.
لكل حالة اكتب ثلاثة أشياء: أي مستشعر يتدخّل، وأي رقم يُرجعه خامًا، وأي معنى يعطيه النظام له بعد ذلك.
- هاتف يُدير الشاشة عندما تُضجعه.
- باب أوتوماتيكي يُفتح عند اقترابك.
- ساعة تخبرك أنك صعدت الدرج.
- مكبّر صوت ينشط عند سماع اسمه.
- سيارة تفرمل عند رصد أحد المارة.
- روبوت مكنسة لا يسقط من الدرج.
في ثنائيات، وبلا أي جهاز. يقوم أحدهما بدور المستشعر والآخر بدور الإدراك. وهناك قاعدة صارمة: المستشعر لا يجوز له أن يفسّر.
- يدير صاحب دور «الإدراك» ظهره أو يغمض عينيه.
- تشير المعلّمة إلى شيء يحدث في الصف (أحدهم يصفّق، يُضاء مصباح، تسقط مقلمة، يُفتح الباب).
- لا يجوز لـ«المستشعر» إلا أن يقول قياسات: «ضجيج قصير وقوي»، «ضوء أكثر»، «اهتزاز في الطاولة». ولا يصحّ أن يقول «لقد صفّقوا».
- على «الإدراك» أن يقول ما الذي يحدث انطلاقًا من تلك القياسات وحدها.
- تبديل الأدوار. ثلاث جولات لكل واحد.
الخاتمة: في أي جولة أخطأ الإدراك؟ أعد النظر: هل كان الخطأ في القياس أم في التفسير؟ هذا السؤال هو نفسه الذي يطرحه المهندس حين يُخفق روبوت.
الاستشعار والإدراك.