4.2 · Os robots autónomos
Que aprenderás: que fai autónomo a un robot (percibe → decide → actúa) e programarás dous: o Photon e o teu micro:bit co modelo de IA que adestraches en 4.1.
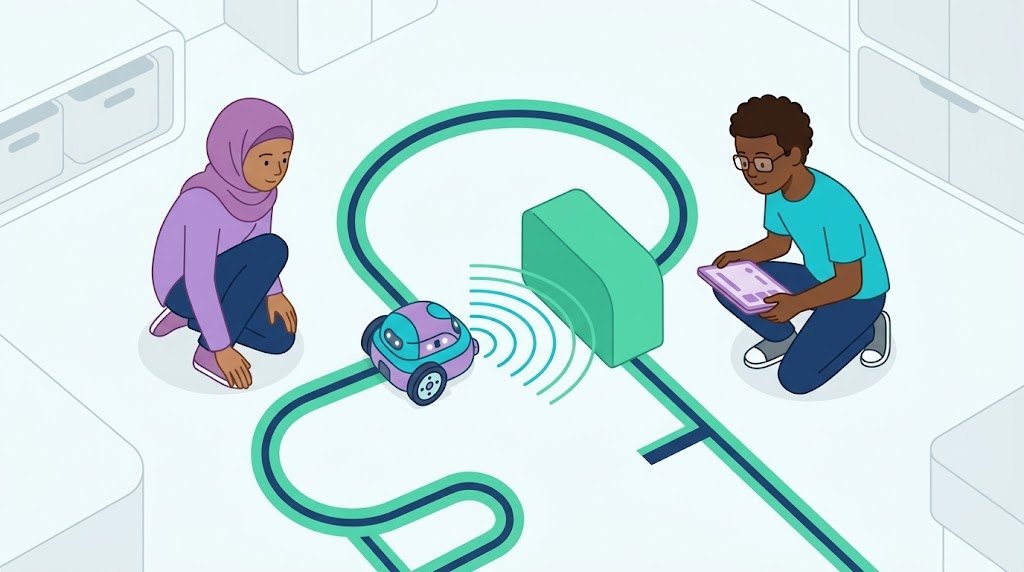
Organización da aula (24 persoas, 1 Photon): traballamos por estacións rotativas de 15–20 min: mentres un grupo está na estación Photon, os demais continúan co micro:bit (mellora do modelo de 4.1) e co deseño do mundo virtual (4.3). Todos os grupos pasan pola estación Photon.
Grupos de 3 na estación Photon (tablet/móbil de aula coa app Photon EDU, conexión Bluetooth; sen contas do alumnado):
- Acende o robot e conéctao desde a app co botón «Connect» (guía oficial: getting started; tedes tamén o manual do Photon na aula virtual).
- Reto base: programa por bloques que o Photon avance e se deteña ou esquive ao detectar un obstáculo co sensor de distancia.
- Reto extra: engade unha reacción (luz/son) distinta segundo o sensor que se active (contacto vs distancia).
- Cando funcione, ensinádello á profesora en directo e anotade no caderno: que sensor percibe, que decide o programa, que actuador responde.
Que hai que conseguir: O percorrido complétao só, usando polo menos un sensor para decidir.
⚠ Nota técnica para a profesora: a app Photon EDU (tablet/móbil) conecta por Bluetooth directamente. Para usar o robot desde un ordenador co Photon Magic Bridge fai falla o adaptador Photon Magic Dongle — se non o temos no kit, a estación Photon vai sempre con tablet/móbil.
A parte técnica, que entregas ao rematar a estación: 1) o obxectivo — que querías que fixese; 2) o procedemento — que pasos deches, en orde; 3) o resultado — que fai de verdade ao probalo; 4) un límite ou un fallo — algo que non fai ben, e por que cres que pasa. Este documento é o que avalía CA4.4. Pode entregarse en oral.
4.2 · Los robots autónomos
Qué aprenderás: qué hace autónomo a un robot (percibe → decide → actúa) y programarás dos: el Photon y tu micro:bit con el modelo de IA que entrenaste en 4.1.
Organización del aula (24 personas, 1 Photon): trabajamos por estaciones rotativas de 15–20 min: mientras un grupo está en la estación Photon, los demás continúan con el micro:bit (mejora del modelo de 4.1) y con el diseño del mundo virtual (4.3). Todos los grupos pasan por la estación Photon.
Grupos de 3 en la estación Photon (tableta/móvil de aula con la app Photon EDU, conexión Bluetooth; sin cuentas del alumnado):
- Enciende el robot y conéctalo desde la app con el botón «Connect» (guía oficial: getting started; tenéis también el manual del Photon en el aula virtual).
- Reto base: programa por bloques que el Photon avance y se detenga o esquive al detectar un obstáculo con el sensor de distancia.
- Reto extra: añade una reacción (luz/sonido) distinta según el sensor que se active (contacto vs distancia).
- Cuando funcione, enseñádselo a la profesora en directo y anotad en el cuaderno: qué sensor percibe, qué decide el programa, qué actuador responde.
Qué hay que conseguir: El recorrido lo completa solo, usando al menos un sensor para decidir.
⚠ Nota técnica para la profesora: la app Photon EDU (tableta/móvil) conecta por Bluetooth directamente. Para usar el robot desde un ordenador con el Photon Magic Bridge hace falta el adaptador Photon Magic Dongle — si no lo tenemos en el kit, la estación Photon va siempre con tableta/móvil.
La parte técnica, que entregas al terminar la estación: 1) el objetivo; 2) el procedimiento, en orden; 3) el resultado real al probarlo; 4) un límite o un fallo, y por qué crees que pasa. Este documento es lo que evalúa CA4.4. Puede entregarse en oral.
4.2 · Les robots autonomes
Ce que tu vas apprendre : ce qui rend un robot autonome (percevoir → décider → agir) et tu en programmeras deux : le Photon et ton micro:bit avec le modèle d'IA que tu as entraîné en 4.1.
Organisation de la classe (24 personnes, 1 Photon) : nous travaillons par stations tournantes de 15 à 20 min : pendant qu'un groupe est à la station Photon, les autres poursuivent avec le micro:bit (amélioration du modèle de 4.1) et avec la conception du monde virtuel (4.3). Tous les groupes passent par la station Photon.
Groupes de 3 à la station Photon (tablette ou téléphone de la classe avec l'application Photon EDU, connexion Bluetooth ; sans compte des élèves) :
- Allume le robot et connecte-le depuis l'application avec le bouton « Connect » (guide officiel : getting started ; vous avez aussi le manuel du Photon sur la classe virtuelle).
- Défi de base : programme par blocs un parcours où le Photon avance et s'arrête ou contourne en détectant un obstacle avec le capteur de distance.
- Défi supplémentaire : ajoute une réaction (lumière ou son) différente selon le capteur activé.
- Quand ça marche, montre-le en direct à la professeure et note : quel capteur perçoit, que décide le programme, quel actionneur répond.
Ce qu'il faut réussir : Le parcours se fait tout seul, avec au moins un capteur pour décider.
⚠ Note technique pour la professeure : l'application Photon EDU (tablette/téléphone) se connecte directement par Bluetooth. Pour utiliser le robot depuis un ordinateur avec le Photon Magic Bridge, il faut l'adaptateur Photon Magic Dongle — si nous ne l'avons pas dans le kit, la station Photon se fait toujours avec tablette/téléphone.
La partie technique, à rendre à la fin de la station : 1) l'objectif — ce que tu voulais faire faire ; 2) la procédure — les étapes, dans l'ordre ; 3) le résultat — ce qu'il fait vraiment une fois testé ; 4) une limite ou une panne — quelque chose qu'il ne fait pas bien, et pourquoi selon toi. C'est ce document qui évalue CA4.4. Il peut être rendu à l'oral.
4.2 · الروبوتات ذاتية التحكم
ما ستتعلّمه: ما الذي يجعل الروبوت ذاتيًا (يُدرك ← يقرّر ← يفعل)، وستبرمج اثنين: Photon وmicro:bit بنموذج الذكاء الاصطناعي الذي درّبته في 4.1.
تنظيم الصف (24 شخصًا، روبوت Photon واحد): نعمل بـمحطات دوّارة من 15 إلى 20 دقيقة: بينما تكون مجموعة في محطة Photon، تواصل البقية العمل على micro:bit (تحسين نموذج 4.1) وعلى تصميم العالم الافتراضي (4.3). وكل المجموعات تمرّ بمحطة Photon.
مجموعات ثلاثية في محطة Photon (لوح الصف الرقمي أو هاتفه مع تطبيق Photon EDU واتصال بلوتوث؛ بلا حسابات للطلبة):
- شغّل الروبوت واربطه من التطبيق بزرّ «Connect» (الدليل الرسمي: getting started؛ ولديكم كذلك دليل Photon في الفصل الافتراضي).
- التحدي الأساسي: برمج بالكتل مسارًا يتقدّم فيه الروبوت ويتوقّف أو يتفادى عند اكتشاف عائق بمستشعر المسافة.
- تحدٍّ إضافي: أضف استجابة مختلفة (ضوء أو صوت) حسب المستشعر المُفعَّل (التلامس مقابل المسافة).
- عند النجاح اعرضوه مباشرة على المعلّمة ودوّنوا في الدفتر: أي مستشعر يُدرك، وما يقرّره البرنامج، وأي مشغّل يستجيب.
المطلوب إنجازه: يُكمل الروبوت المسار وحده مستعملًا مستشعرًا واحدًا على الأقل ليقرّر.
⚠ ملاحظة تقنية للمعلّمة: يتّصل تطبيق Photon EDU (لوح رقمي أو هاتف) بالبلوتوث مباشرةً. ولاستعمال الروبوت من حاسوب عبر Photon Magic Bridge يلزم المهايئ Photon Magic Dongle — فإن لم يكن في العُدّة، فمحطة Photon تكون دائمًا باللوح الرقمي أو الهاتف.
الجزء التقني، يُسلَّم في نهاية المحطة: 1) الهدف — ما أردت أن يفعله؛ 2) الإجراء — الخطوات بالترتيب؛ 3) النتيجة — ما يفعله فعلًا عند التجربة؛ 4) حدّ أو عطل — شيء لا يؤدّيه جيدًا ولماذا في رأيك. هذا المستند هو ما يقيّم CA4.4، ويمكن تسليمه شفويًا.